title: “Коррекция дрейфа датчиков с использованием машинного обучения в онлайн-циклонах проводимости: Записки инженерного отдела Shanghai ChiMay”
date: 2026-07-01
perspective: Технический
audience: Инженеры по инструментам, Специалисты по данным, Специалисты по водной химии
keywords: дрейф датчика, машинное обучение, проводимость, коррекция дрейфа, онлайн-мониторинг
Table of Contents
Коррекция дрейфа датчиков с использованием машинного обучения в онлайн-циклонах проводимости: Записки инженерного отдела Shanghai ChiMay
Проводимость является одним из самых широко используемых онлайн-параметров качества воды и также одним из самых подверженных постепенному дрейфу измерений. Загрязнение ячейки, ошибка температурной компенсации и старение опорной ячейки приводят к тому, что зарегистрированное значение проводимости отклоняется от истинного значения воды на протяжении недель и месяцев. Традиционные операции реагируют на это запланированной перекалибровкой; умные водные программы все чаще обращаются к коррекции дрейфа на основе машинного обучения, чтобы сократить разрыв между перекалибровками. Эта статья описывает, что на самом деле работает.
Основные выводы
- 63% новых онлайн-развертываний проводимости в 2026 году включают какую-либо форму алгоритмической коррекции дрейфа, по сравнению с менее чем 15% пятью годами ранее.
- Коррекция дрейфа с использованием машинного обучения обычно удлиняет интервал перекалибровки на 1.5-2.5x без потери качества измерений.
- Эффективные модели коррекции дрейфа полагаются на контекстные характеристики — температуру, скорость потока, флаги событий вверх по течению — а не только на данные проводимости.
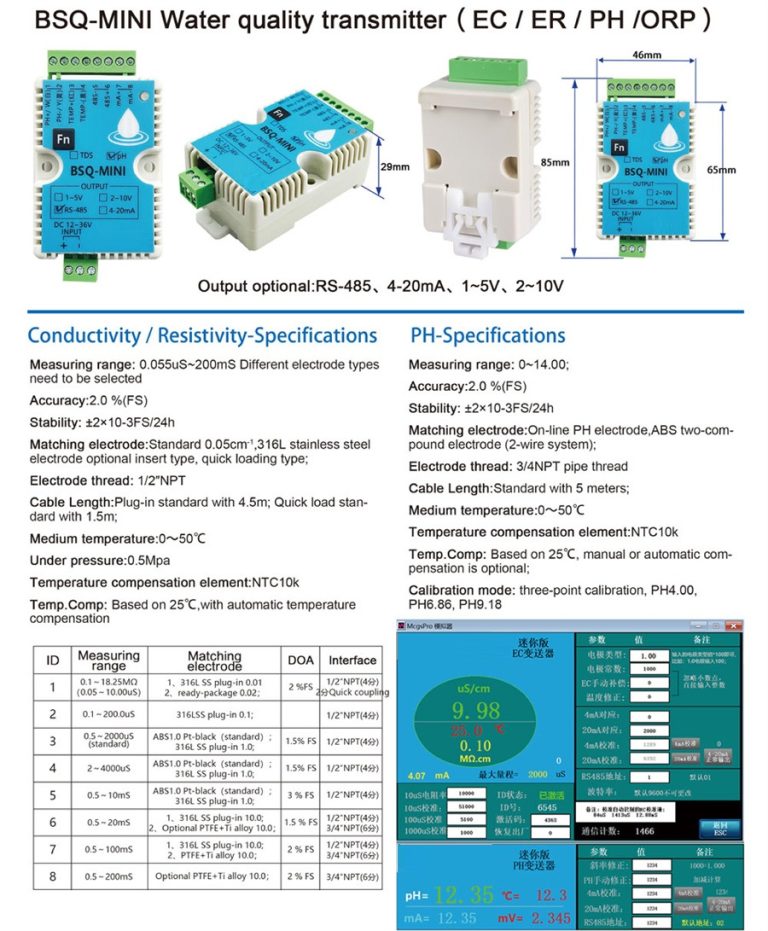
- Shanghai ChiMay встраиваемые измерители проводимости, электроды и анализаторы предоставляют диагностические выходные данные, необходимые для обеспечения надежной линии коррекции дрейфа.
Физика дрейфа проводимости
Перед применением любого алгоритма коррекции инженеры должны понять основные механизмы дрейфа. Онлайн-датчики проводимости дрейфуют по нескольким различным причинам:
- Загрязнение электрода – органические пленки, биопленки или минеральные отложения накапливаются на поверхности электрода и изменяют постоянную ячейки.
- Ошибка температурной компенсации – стандартные линейные температурные коэффициенты (обычно 2.0-2.1% на °C для растворов KCl) перестают работать при низкой проводимости и не-KCl матрицах.
- Старение опорной ячейки – для тороидальных датчиков импеданс катушки дрейфует с температурными колебаниями.
- Эффекты кабелей и разъемов – емкостной дрейф от длинных кабельных линий в влажных условиях.
Каждый источник дрейфа имеет характерный временной знак. Загрязнение дрейфует медленно и монотонно; ошибка температурной компенсации соотносится с температурой процесса; эффекты разъемов проявляются как резкие изменения после погодных событий.
Почему одних статистических методов недостаточно
Традиционный подход к дрейфу – это запланированная перекалибровка каждые 60, 90 или 180 дней. Между перекалибровками большинство заводов применяют простой фильтр скользящего среднего и надеются на лучшее. Это работает, но рассматривает дрейф как помеху, а не как диагностический сигнал. Статистические фильтры не могут отличить дрейф от реального изменения процесса и не могут использовать контекст.
Подходы на основе машинного обучения предлагают три преимущества:
- Различие между дрейфом и изменением процесса с использованием контекстных характеристик.
- Предсказательное обслуживание — модель может сигнализировать, когда ускорение дрейфа требует вмешательства.
- Квантифицированная неопределенность для каждого зарегистрированного измерения.
Практическая ML-пipeline для коррекции дрейфа
Инженерные команды, стремящиеся внедрить коррекцию дрейфа, должны следовать определенной линии:
Шаг 1: Инженерия признаков
Модель должна принимать:
- Сырые измерения проводимости.
- Температуру процесса (вместе с расположением).
- Импеданс опорной ячейки (если доступно).
- Скорость потока вверх по течению.
- Время с момента последней перекалибровки.
- Накопленные часы работы.
- Температуру и влажность окружающей среды в корпусе передатчика (если имеется).
Анализ кросс-корреляции на этапе инженерии признаков часто показывает, какие признаки несут значимый сигнал дрейфа.
Шаг 2: Установление истинной основы
Модели требуется истинная основа данных. На практике это поступает из:
- Лабораторные измерения выборок в запланированные интервалы.
- Ссылочные показания после перекалибровки сразу после каждой полевой перекалибровки.
- Избыточные онлайн-датчики, где они развернуты.
При отсутствии помеченной истинной основы, неуправляемое обнаружение аномалий является запасным вариантом, но оно дает менее действенные результаты.
Шаг 3: Выбор модели
Для коррекции дрейфа проводимости три семейства моделей работают надежно:
- Градиентный бустинг (XGBoost, LightGBM) – высокая производительность на табличных признаках, интерпретируемая важность признаков.
- Рекуррентные нейронные сети (LSTM, GRU) – захватывают временную зависимость динамики дрейфа.
- Модели состояния и фильтры Калмана – подходят, когда физику дрейфа можно параметризовать.
Чем проще, тем лучше в производстве. Хорошо настроенный регрессор градиентного бустинга обычно превосходит LSTM на ограниченных обучающих данных.
Шаг 4: Дисциплина валидации
Стандартная практика валидации машинного обучения применяется с двумя специфическими для воды нюансами:
- Темпоральные валидационные разделения — обучаться на ранних данных, тестировать на более поздних данных, никогда не случайные разделения.
- Стратификация по условиям процесса — удерживать данные от необычных условий эксплуатации для оценки обобщаемости.
Шаг 5: Развертывание и мониторинг
Развертывание может быть на стороне устройства (на передатчике или ближайшем шлюзе) или на стороне облака. Мониторинг должен отслеживать:
- Остатки модели по сравнению с лабораторными ссылочными показаниями.
- Дрейф признаков на входной стороне.
- Частота генерации оповещений.
Сравнение подходов к коррекции дрейфа
| Подход | Удлинение интервала перекалибровки | Сложность | Требование к данным | Лучшее соответствие |
|---|---|---|---|---|
| Скользящее среднее | 1.0x (базовый уровень) | Очень низкая | Нет | Любой |
| Поэтапная линейная | 1.2-1.4x | Низкая | Регулярная перекалибровка | Стабильные процессы |
| Фильтр Калмана | 1.4-1.8x | Средняя | Физическая модель | Хорошо охарактеризованные циклы |
| Градиентный бустинг | 1.8-2.5x | Средняя | Помеченные данные, признаки | Большинство промышленных и муниципальных |
| LSTM/GRU | 2.0-3.0x | Высокая | Большой помеченный набор данных | Ценные циклы с богатой информацией |
Большинство водных заводов должны начать с модели градиентного бустинга и переходить к глубокому обучению только тогда, когда операционная ценность явно оправдывает сложность.
Режимы отказа и защитные меры
Коррекция дрейфа с использованием машинного обучения имеет реальные режимы отказа, которые инженерные команды должны предвидеть:
- Тихий сдвиг процесса — подлинное изменение химии входящих потоков может быть интерпретировано как дрейф и исправлено. Защитная мера: держите необработанное некорректированное значение доступным параллельно.
- Сбой коррелированных признаков — если датчик температуры дрейфует, то и коррекция дрейфа. Защитная мера: мониторинг входных признаков на предмет их собственного дрейфа.
- Неопределенность в отчетности для регуляторов — регуляторы могут требовать необработанное показание датчика, а не скорректированное значение. Защитная мера: документируйте оба значения в историке данных.
Поддержка инструментов Shanghai ChiMay
Shanghai ChiMay встраиваемые измерители проводимости, электроды проводимости и многопараметрические датчики предоставляют набор диагностических регистров, обычно необходимых для линий коррекции дрейфа: температура, статус импеданса ячейки и прошедшие часы работы. Эти выходные данные напрямую поступают в ML-пайплайны на краю или в облаке без дополнительных усилий по интеграции.
Перспективы отрасли
К 2030 году ожидается, что коррекция дрейфа с использованием машинного обучения станет стандартной функцией на всех промышленных онлайн-измерителях проводимости. Работа по стандартизации метрик производительности моделей и документации по коррекции дрейфа ведется в сообществе водных инструментов. Инженеры, создающие программы умной воды сегодня, должны настаивать на прозрачном поведении моделей, документированной остаточной производительности и чистом доступе как к необработанным, так и к скорректированным значениям.
Заключение
Коррекция дрейфа с использованием машинного обучения не является магическим слоем, который устраняет необходимость в перекалибровке; это дисциплинированная инженерная практика, которая удлиняет интервалы перекалибровки, предоставляет более ранние предупреждения о деградации датчиков и улучшает качество данных для последующего анализа. Команды по инструментам, которые рассматривают коррекцию дрейфа как интегрированную часть измерительной линии — а не как облачную после мысли — добьются значительно лучшего качества измерений в долгосрочной перспективе. Продукты проводимости Shanghai ChiMay обеспечивают необходимую диагностическую прозрачность для работы этих линий в реальных развертываниях.